Posts

Aufbau des Computersystems zur Spielberechnung

Bild
Wenn man sich genaue Gedanken darüber macht, was ein Mensch macht, während er Tischkicker spielt, wird deutlich, warum ein solches Projekt so aufwendig ist. Das Verarbeiten der aktuellen Spielsituation, Überlegung der nächsten Aktionen und dann die motorische Ausführung.  Um einen Vergleichswert zu haben, habe ich mir als Schätzung zugrundegelegt, dass ein Ball vom Torwart des einen Teams zum anderen Tor circa 100 ms benötigt. Demnach ist eine Berechnungsrate von 200 Hz des aktuellen Spielverlaufs unerlässlich. So fing die Planung eines Computersystems an, welcher diesen Anforderungen gerecht wird. Zunächst war klar, dass die Bilder von einer 200 fps Kamera von der Bandbreite erstmal durch einen Anschluss am PC entgegengenommen werden müssen. In meinem Fall durch USB 3.0. Die nächste Herausforderung ist die Erkennung der Ballposition und der Stellung der einzelnen Spieler. Da dieser Algorithmus auf künstlicher Intelligenz basiert, ist die Berechnung sehr belastend für die Grafikkar...

Erste Tests zum KI-Tracking

Bild
Damit das System zu jeder Zeit genau weiß, wo die einzelnen Spieler sich befinden und wie der Ball rollt, befindet sich über dem Tischkicker eine Kamera, die mit einer hohen Bildwiederholrate auch schnelle Bälle erkennen kann. Um das System möglichst zuverlässig zu gestalten, sodass es bei verschiedenen Spiel- und Lichtbedingungen zuverlässig funktioniert, soll ein yolov8 Netzwerk eingesetzt werden. Mithilfe von über 3000 manuell markierten Bildern aus der Vogelperspektive konnten die KI lernen den Ball und die Männchen zuverlässig zu erkennen. Vollständig markiertes Bild mit roten und schwarzen Spieler und dem Ball Nach einiger Trainingszeit konnte das neuronale Netzwerk eine Genauigkeit von 98% erreichen. Beeindruckend ist, dass die künstliche Intelligenz sogar in der Lage ist durch Stangen verdeckte Bälle, als auch durch Bewegungsunschärfe verzogene Bälle zu detektieren. Das ist insbesondere dann wichtig, wenn schnelle Bälle von der einen Seite auf die andere geschossen werden und d...

Erster Prototyp der Mechanik

Bild
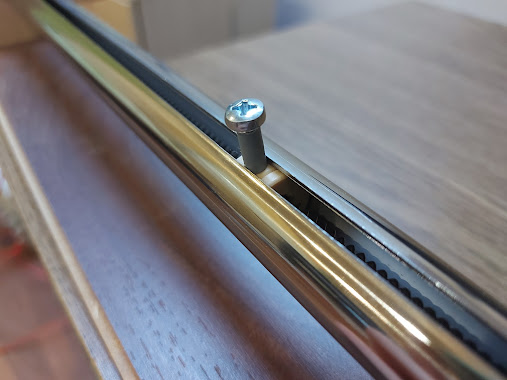
Scroll down for english version! Das Ziel: Ein autonomer Tischkicker-Roboter! Ein menschlicher Mitspieler soll durch einen Roboter ersetzt werden. Es gilt zunächst die Mechanik und Elektronik zu entwerfen, sodass die Maschine die gleichen Möglichkeiten, wie der Mensch hat. Im folgenden Schritt soll dann das Programm, welches den Roboter steuert, solange optimiert werden, bis der Mensch geschlagen werden kann. Dafür verfolgt eine Kamera das Spielgeschehen und trackt Spieler und Ball in Echtzeit. Mithilfe von künstlicher Intelligenz kann der Spielverlauf der nächsten Sekunden vorhergesagt und entsprechend gehandelt werden. An allen vier Stangen benötigt der Roboter die Möglichkeit die Männchen nach links und rechts zu bewegen sowie zu drehen, um einen Schuss durchzuführen. Um die Technik möglichst kompakt zu halten, war das die ersten Idee des Prototypen: Befestigungsschraube für den Spieler im ersten Prototypen Durch die hohlen Stangen läuft eine Steilgewindespindel. Für jedes Männchen ...